NHR 在智慧城市、農業、物流、能源與工業基礎設施的實證 IoT 部署案例。
巡完整區,該處理的點位仍可能漏掉。停車、垃圾桶與排水狀態集中到平台,維護團隊先看資料再排巡查。
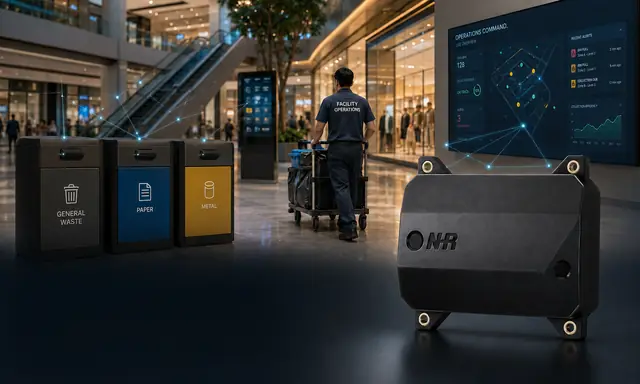
尖峰時段垃圾量變化快,目視巡查很難跟上。B01 桶滿即通報站務中控,再用既有無線電派人處理。
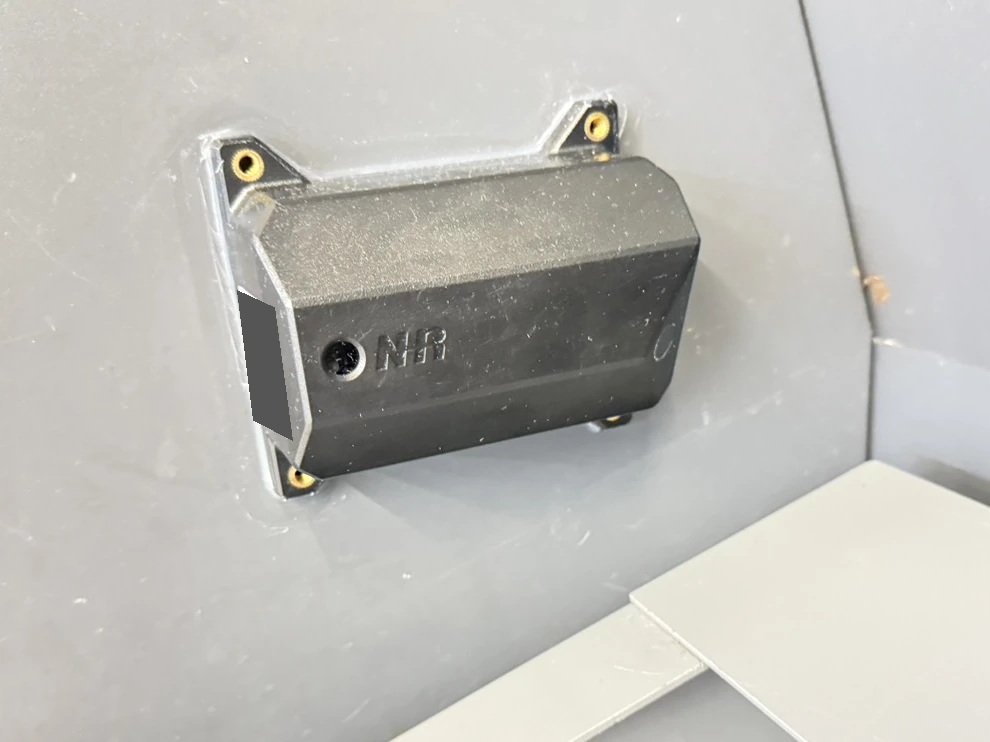
各桶填充速度不同,固定巡查難抓清理時機。B01 在填充達 85% 時直接以 LINE 通知負責區域的清潔人員。
照固定路線巡查,該清的在等,不必查的還在查。垃圾桶與回收物狀態即時回傳,清潔任務依需求排序派工。
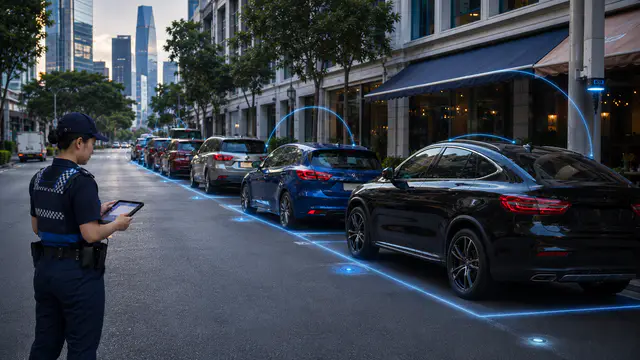
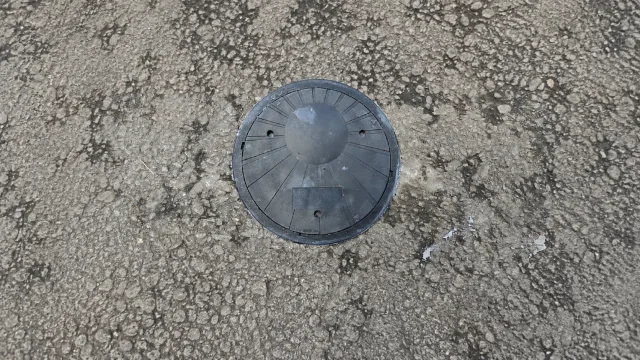
熱門路段違停幾分鐘就結束,巡查總是晚一步。車位感測記錄指定車位的占用時間,讓管理人員有依據回頭複核。
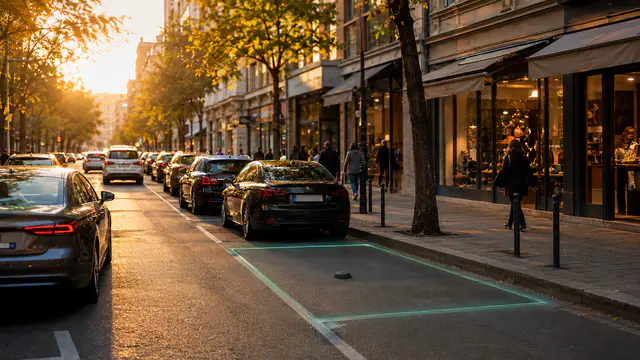
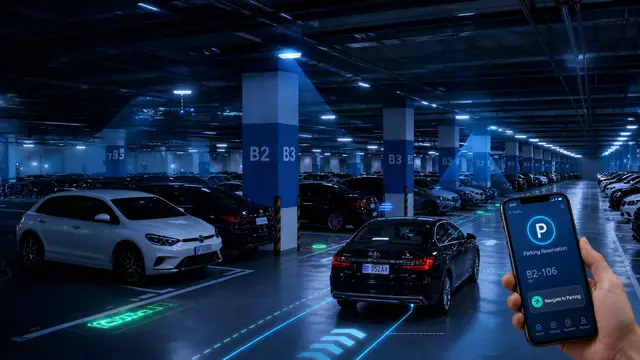
路段不是沒車位,是空位看不見,駕駛只好繞圈。P01-NW 即時回傳占用狀態,駕駛查得到空位,營運方看得懂周轉。
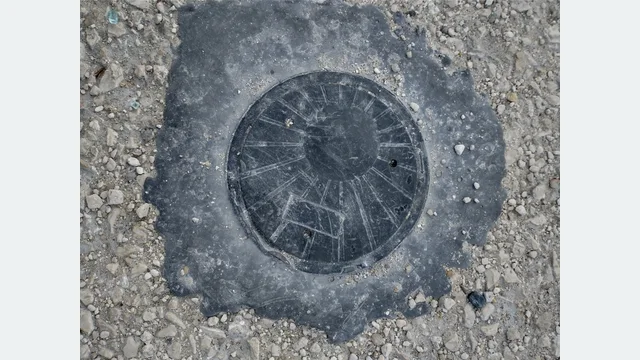
空位其實還在,只是沒人看得見,全面布線又太費工。P02-LW 地埋感測以 LoRaWAN 回傳,少拉線也能讓空位上線。
收費車位早已數位化,非收費路邊車位卻還查不到。嵌入式感測納入一般、無障礙與大型車格,不用攝影機、不記車牌。
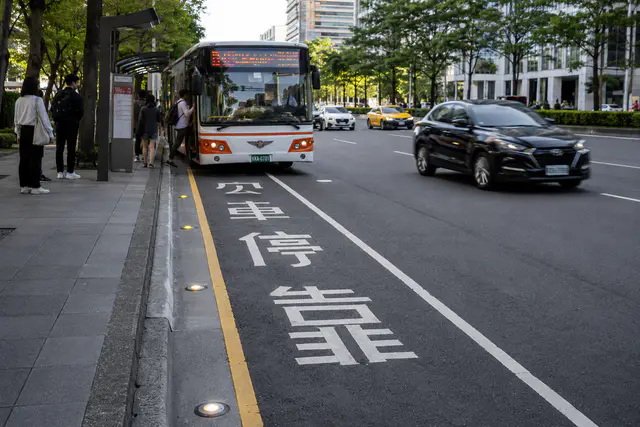
停靠區被占,巡查經過時公車往往已進不了站。每個停靠區沿線 11 個感測點偵測疑似占用,執法人員更早知道該去哪裡。
找不到空位,車潮只能在歷史街區巷弄裡繞。P02-LW 嵌入磚鋪車格並沿用既有 LoRa 網路,空位上線,街景幾乎不受影響。
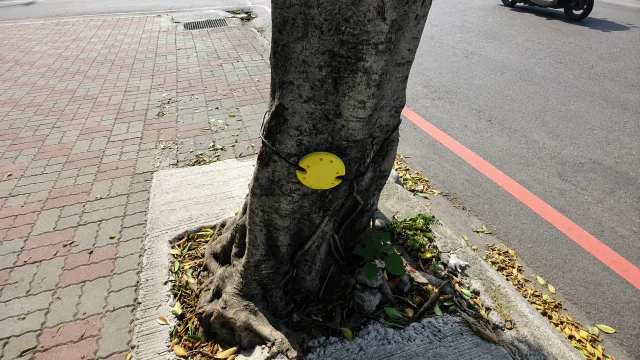
颱風豪雨前後,路樹傾斜很難靠巡查逐棵掌握。M20 持續回傳傾斜角度,道路單位能先找出變化明顯的路樹,優先安排複查。
收費爭議時,車牌、影像與時間分散,查證只能拼湊。C01-A 在車塔出入口整合成同一筆事件紀錄,多座車塔查詢一致。
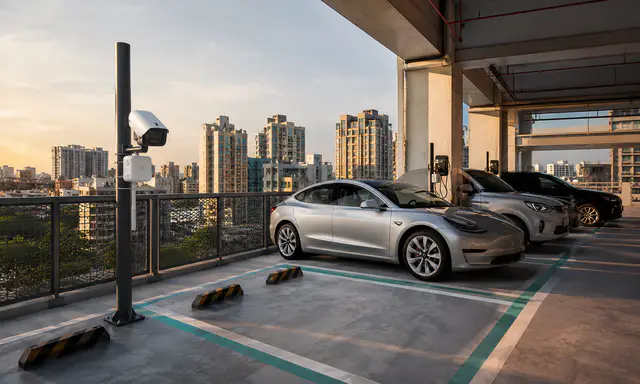
充電車位是否被一般車占用,過去只能派人到場看。C01-A 邊緣攝影機回報車位占用事件與影像,現場查核有明確起點。